SoyJe suisI'm Emmanuel Coignard

Estudio electrónica e informática industrial (BUT GEII), especialidad mecatrónica, en el IUT de Cachan. Diseño placas, programo microcontroladores y construyo robots. J'étudie le génie électrique et l'informatique industrielle (BUT GEII, parcours mécatronique) à l'IUT de Cachan. Je conçois des cartes, je programme des microcontrôleurs et je construis des robots. I study electrical engineering and industrial computing (BUT GEII, mechatronics track) at IUT de Cachan. I design circuit boards, program microcontrollers and build robots.

Estoy buscando prácticas. Puedes escribirme a emmanuelcoignardfr@gmail.com.

Je recherche un stage. Vous pouvez m'écrire à emmanuelcoignardfr@gmail.com.

I'm looking for an internship. You can reach me at emmanuelcoignardfr@gmail.com.

ProyectosProjetsProjects

2025–2026 · Proyecto E&R, IUT de CachanProjet E&R, IUT de CachanE&R project, IUT de Cachan

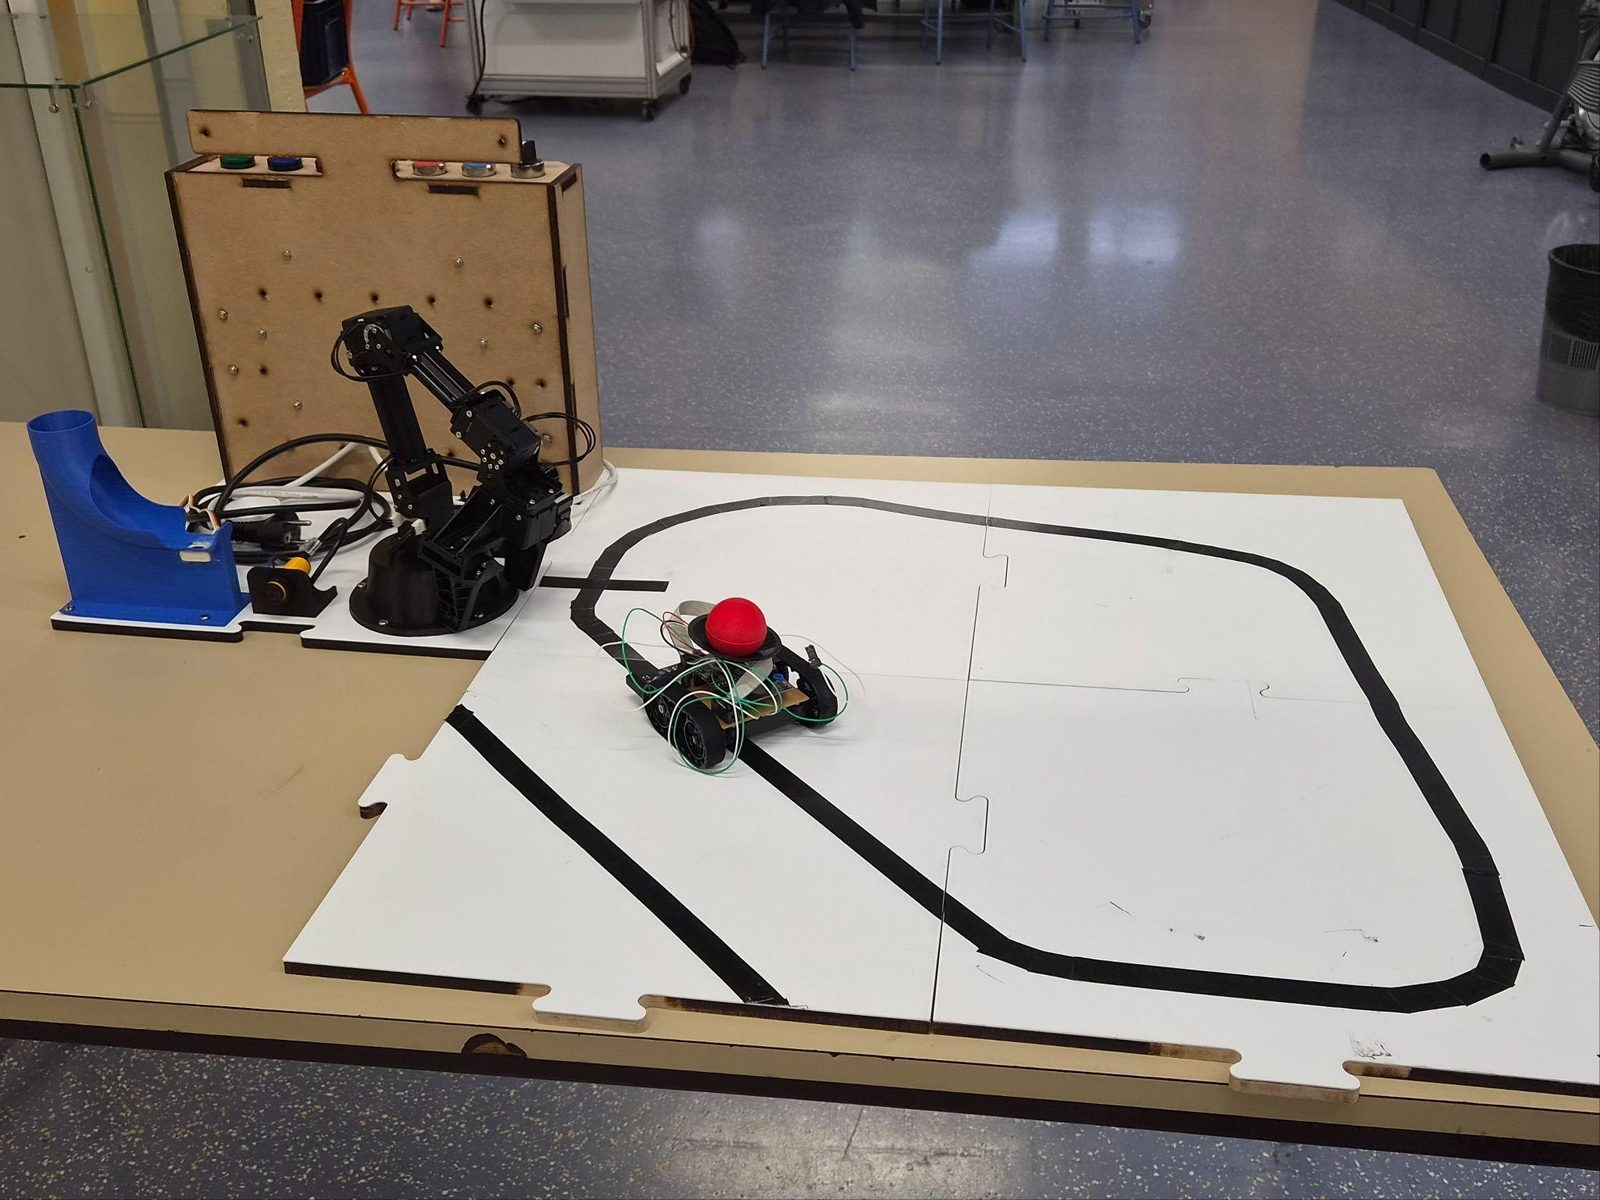
Estación de clasificación de pelotas Station de tri de balles Ball sorting station

Un robot Zumo lleva cada pelota por una línea hasta la estación. Allí un sensor lee su color y un brazo robótico, controlado por un autómata WAGO, se encarga de clasificarla. Diseñé parte de la electrónica en KiCad y programé el robot en C++.

Un robot Zumo amène chaque balle jusqu'à la station en suivant une ligne. Un capteur lit sa couleur, puis un bras robotisé piloté par un automate WAGO se charge du tri. J'ai conçu une partie de l'électronique sous KiCad et programmé le robot en C++.

A Zumo robot follows a line to bring each ball to the station. A sensor reads its colour, then a robotic arm driven by a WAGO PLC sorts it. I designed part of the electronics in KiCad and programmed the robot in C++.

ESP32 · PlatformIO · WAGO CC100 · Dynamixel · KiCad · SolidWorks

Ver detallesVoir les détailsView details →
2026 · Rencontres de robotique GEII, en equipoRencontres de robotique GEII, en équipeRencontres de robotique GEII, team project

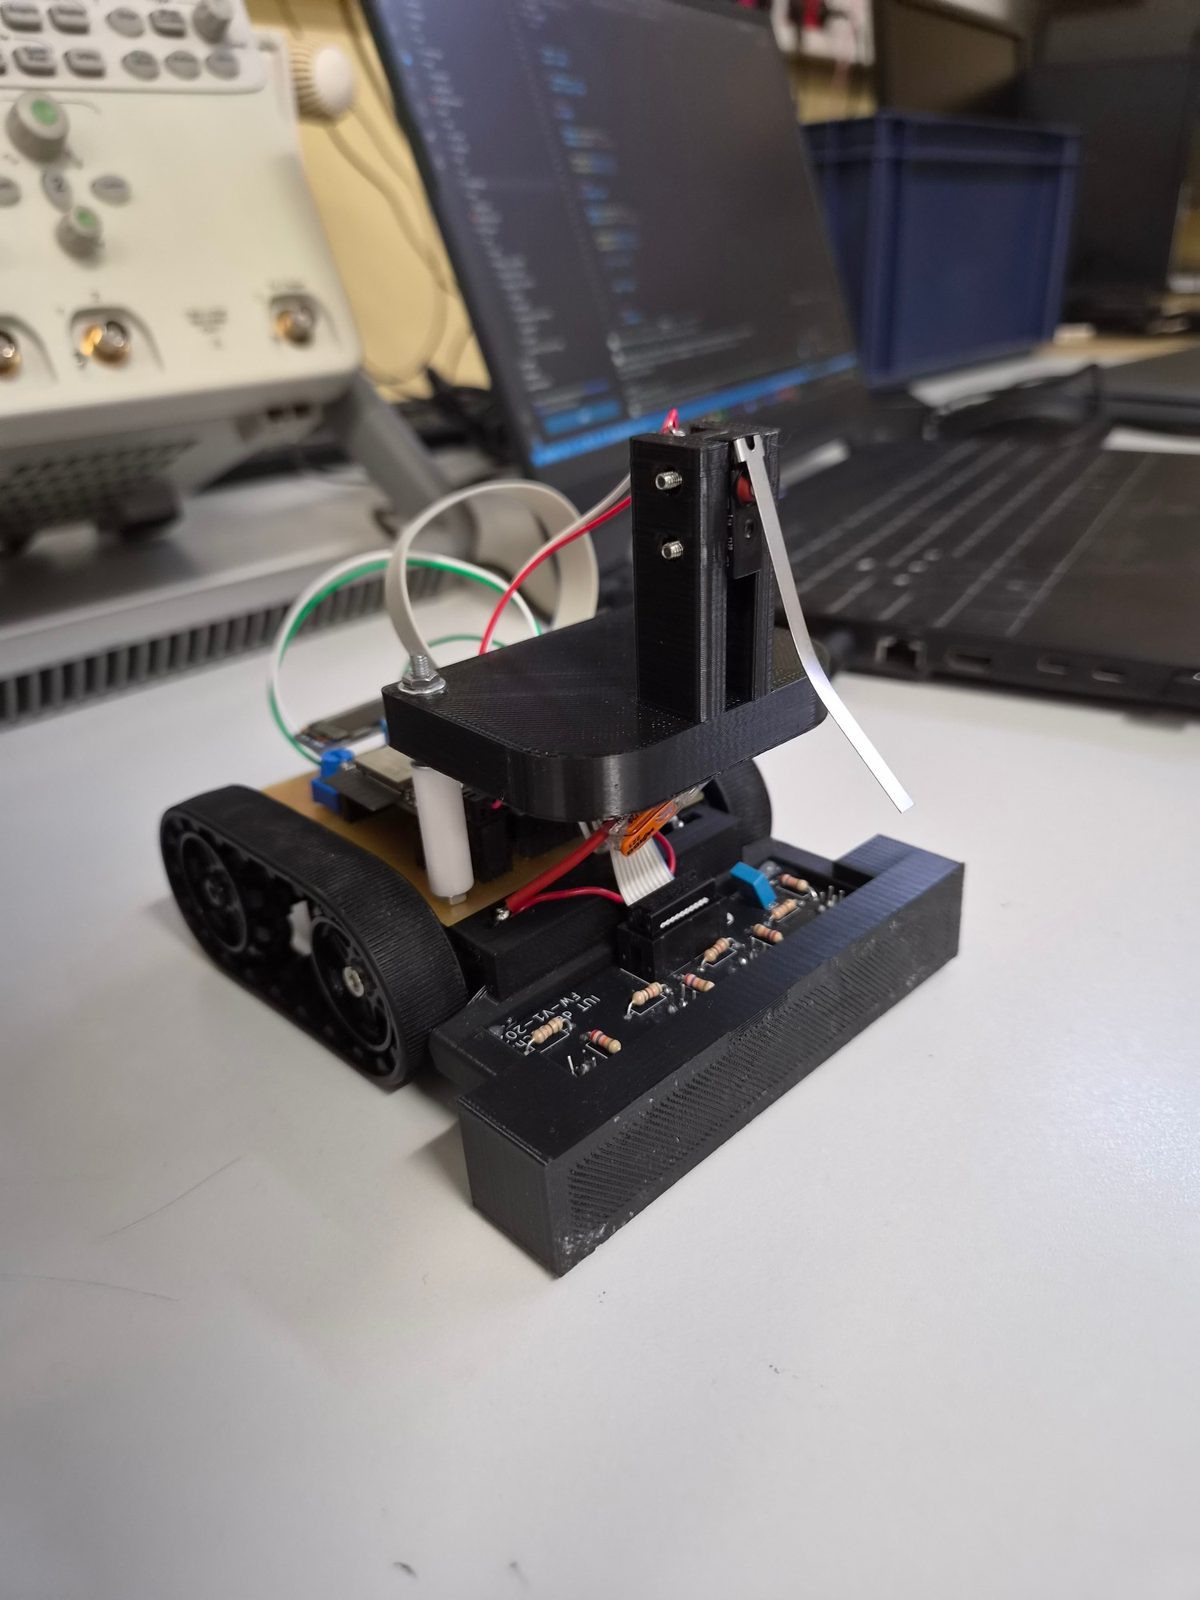
Robot para el Festival de robótica de Cachan Robot pour le Festival de robotique de Cachan Robot for the Cachan Robotics Festival

Diseñé el robot y su PCB reutilizando piezas del Zumo de la estación de clasificación. En la competición había varios recorridos distintos y el robot tenía que completar el mayor número posible para sumar puntos. Quedamos quintos de más de 40 equipos de toda Francia.

J'ai conçu le robot et son PCB en réutilisant des pièces du Zumo de la station de tri. La compétition comptait plusieurs parcours différents, et le robot devait en valider le plus possible pour marquer des points. Nous avons terminé cinquièmes sur plus de 40 équipes de toute la France.

I designed the robot and its PCB by reusing parts from the sorting station's Zumo. The competition had several different routes, and the robot had to complete as many as possible to score points. We finished fifth out of more than 40 teams from all over France.

Ver detallesVoir les détailsView details →

2025–2026 · Gamel Trophy, IUT de Cachan

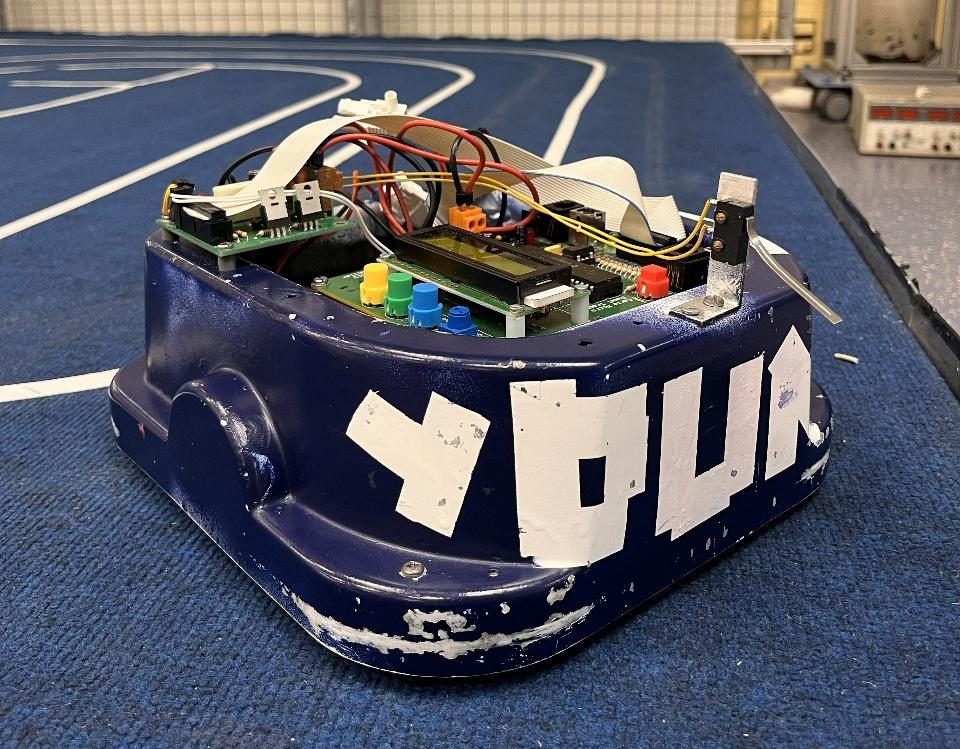
La Gamelle, robot seguidor de línea La Gamelle, robot suiveur de ligne La Gamelle, a line-following robot

Robot autónomo para el Gamel Trophy. Tiene una placa de cinco sensores infrarrojos y una placa de potencia con MOSFET, ambas diseñadas en KiCad, y un control PD escrito en C que además aprovecha los atajos de la pista. Homologado en unos 19 segundos.

Robot autonome pour le Gamel Trophy. Il embarque une carte de cinq capteurs infrarouges et une carte hacheur à MOSFET, toutes deux conçues sous KiCad, et un asservissement PD écrit en C qui sait aussi prendre les raccourcis de la piste. Homologué en 19 secondes environ.

An autonomous robot for the Gamel Trophy. It has a five-sensor infrared board and a MOSFET motor driver board, both designed in KiCad, and a PD controller written in C that also takes the track's shortcuts. Qualified in about 19 seconds.

C · MPLAB XC8 · KiCad · CNY70 · IRL510

Ver detallesVoir les détailsView details →

CompetenciasCompétencesSkills

ProgramaciónProgrammationProgramming
  • C — microcontroladores PIC con MPLAB XC8microcontrôleurs PIC avec MPLAB XC8PIC microcontrollers with MPLAB XC8
  • C++ — microcontroladores ESP32microcontrôleurs ESP32ESP32 microcontrollers
  • Python — scripts y automatizaciónscripts et automatisationscripts and automation
  • Grafcet — diseño de secuencias de automatismoconception de séquences d'automatismedesigning automation sequences
  • Ladder — programación de autómatasprogrammation d'automatesPLC programming
ElectrónicaÉlectroniqueElectronics
  • Diseño de PCB en KiCad: esquema y ruteoConception de PCB sous KiCad : schéma et routagePCB design in KiCad: schematic and layout
  • Programación de ESP32 con el framework ArduinoProgrammation d'ESP32 avec le framework ArduinoProgramming ESP32 boards with the Arduino framework
  • Control de motores de corriente continua por PWMCommande de moteurs à courant continu en PWMPWM control of DC motors
  • Sensores ópticos, regulación de tensión, control PDCapteurs optiques, régulation de tension, asservissement PDOptical sensors, voltage regulation, PD control
AutomatismoAutomatismeAutomation
  • Autómata WAGO CC100Automate WAGO CC100WAGO CC100 PLC
  • Buses I2C y RS485, servomotores DynamixelBus I2C et RS485, servomoteurs DynamixelI2C and RS485 buses, Dynamixel servos
  • Esquemas de cableado en QElectroTechSchémas de câblage sous QElectroTechWiring diagrams in QElectroTech
Diseño mecánicoConception mécaniqueMechanical design
  • SolidWorks — piezas para impresión 3Dpièces pour l'impression 3Dparts for 3D printing
  • Fusion 360
HerramientasOutilsTools
Git, GitHub, VS Code, PlatformIO, MPLAB X
IdiomasLanguesLanguages
Español (nativo), francés (C2), inglés (C1), alemán (A2) Espagnol (langue maternelle), français (C2), anglais (C1), allemand (A2) Spanish (native), French (C2), English (C1), German (A2)